 İstanbul 17.7°C
 Ankara 13.6°C
 Şanlıurfa 12.4°C
 Bursa 19.5°C


 Berlin 29°C
MIT'den kendi sensörlerini ve bilgisayarını taşıyan, ataştan hafif uçan mikro robot
Bilim
Yeni haberler yayınlandığında ilk siz haberdar olun.
İlgili metinler: Abonelik Sözleşmesi · KVKK Aydınlatma Metni · Çerez Politikası. Bültenlerin altındaki bağlantıyla abonelikten dilediğiniz zaman çıkabilirsiniz.
Merak ettiğiniz konuyu yazın, hemen sonuçlara ulaşın.
İsteğe bağlı. Hava durumu seçtiğiniz şehre göre gösterilir.
İsterseniz bültene de abone olun.
 İstanbul17°
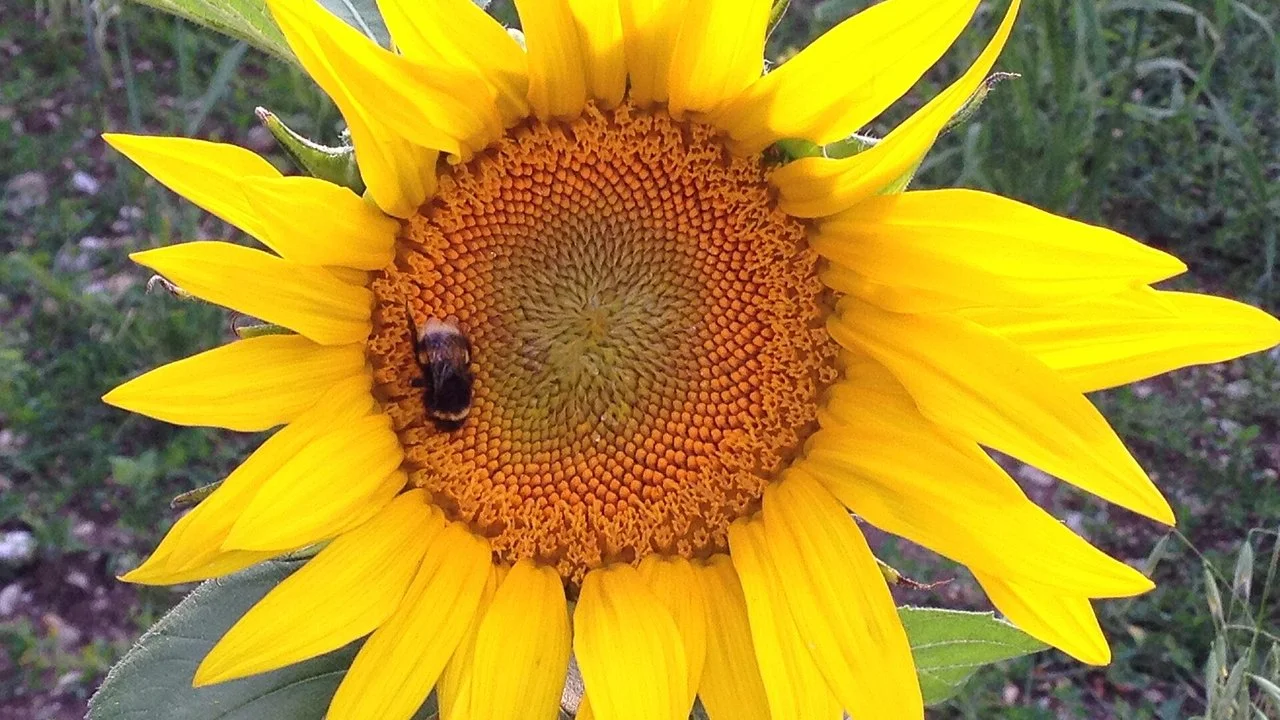
ABD'deki Massachusetts Teknoloji Enstitüsü (MIT) araştırmacıları, kendi sensörlerini ve hesaplama donanımını üzerinde taşıyabilen, böcek boyutunda, kanat çırparak uçan bir mikro robot geliştirdi. Science Robotics dergisinde 18 Kasım'da yayımlanan çalışmaya göre robot, laboratuvarın hareket yakalama sistemine bağlı kalmadan karmaşık bir rotayı izleyip bir ayçiçeğinin üzerine hassas biçimde konabildi.
MIT'nin açıklamasına göre ekip son on yılda bombus arısını andıran hız, çeviklik ve dayanıklılığa sahip hava mikro robotları geliştirdi. Ancak bu robotlar navigasyon için gereken elektroniği taşıyamadığı için, konumlarını dışarıdan kameralarla izleyen laboratuvar düzeneklerine bağlı kalmak zorundaydı.
Dört kanadı yumuşak yapay kaslarla çalışan yeni robot, yaklaşık bir mikrokaset büyüklüğünde ve bir ataştan daha hafif. Araştırmacılar kanatları çalıştıran yapay kasları yüzde 50 büyüterek net kaldırma kuvvetini yüzde 46 artırdı. Böylece robotun kaldırma kuvvetinin kendi ağırlığına oranı 1,9'a çıktı ve ek yük taşıyabilecek hale geldi.
Robotun taşıdığı ve sensörlerle bir mikrodenetleyiciden oluşan paket 244 miligram ağırlığında. Pakette şu bileşenler yer alıyor:
Testlerde robot farklı yüksekliklerde havada asılı kalabildi, noktadan noktaya uçuşlarda yalnızca birkaç santimetrelik konum hatası gösterdi. Ayçiçeği denemesinde bir joystick ile yalnızca genel konum hedefleri gönderildi; robot birkaç bitkinin çevresinden dolaştıktan sonra çiçeğe kondu. Elektronik bileşenler toplam gücün yaklaşık yüzde 6'sını kullanıyor.
Makalenin sorumlu yazarlarından MIT Elektrik Mühendisliği ve Bilgisayar Bilimi Bölümü'nde doçent olan Kevin Chen, çalışmanın sensör ve hesaplama açısından kendi kendine yeten ilk hava mikro robotu gösterimi olduğunu söyledi. Araştırmacılara göre bu tür robotlar ileride doğal tozlayıcıların azaldığı bölgelerde badem ağaçları ya da yaban mersini çalıları arasında çiçekleri tozlaştırabilir, bitkilere zarar vermeden ürün sağlığını izleyip zararlıları erkenden fark edebilir.
Robot şimdilik dışarıdaki bir güç kaynağına kabloyla bağlı. Ekip, sonraki adımda nesne tanıma ve engelden kaçınma için kamera eklemeyi, açık havada kablosuz uçuş için de batarya ve güç elektroniğini robota yerleştirmeyi planlıyor.